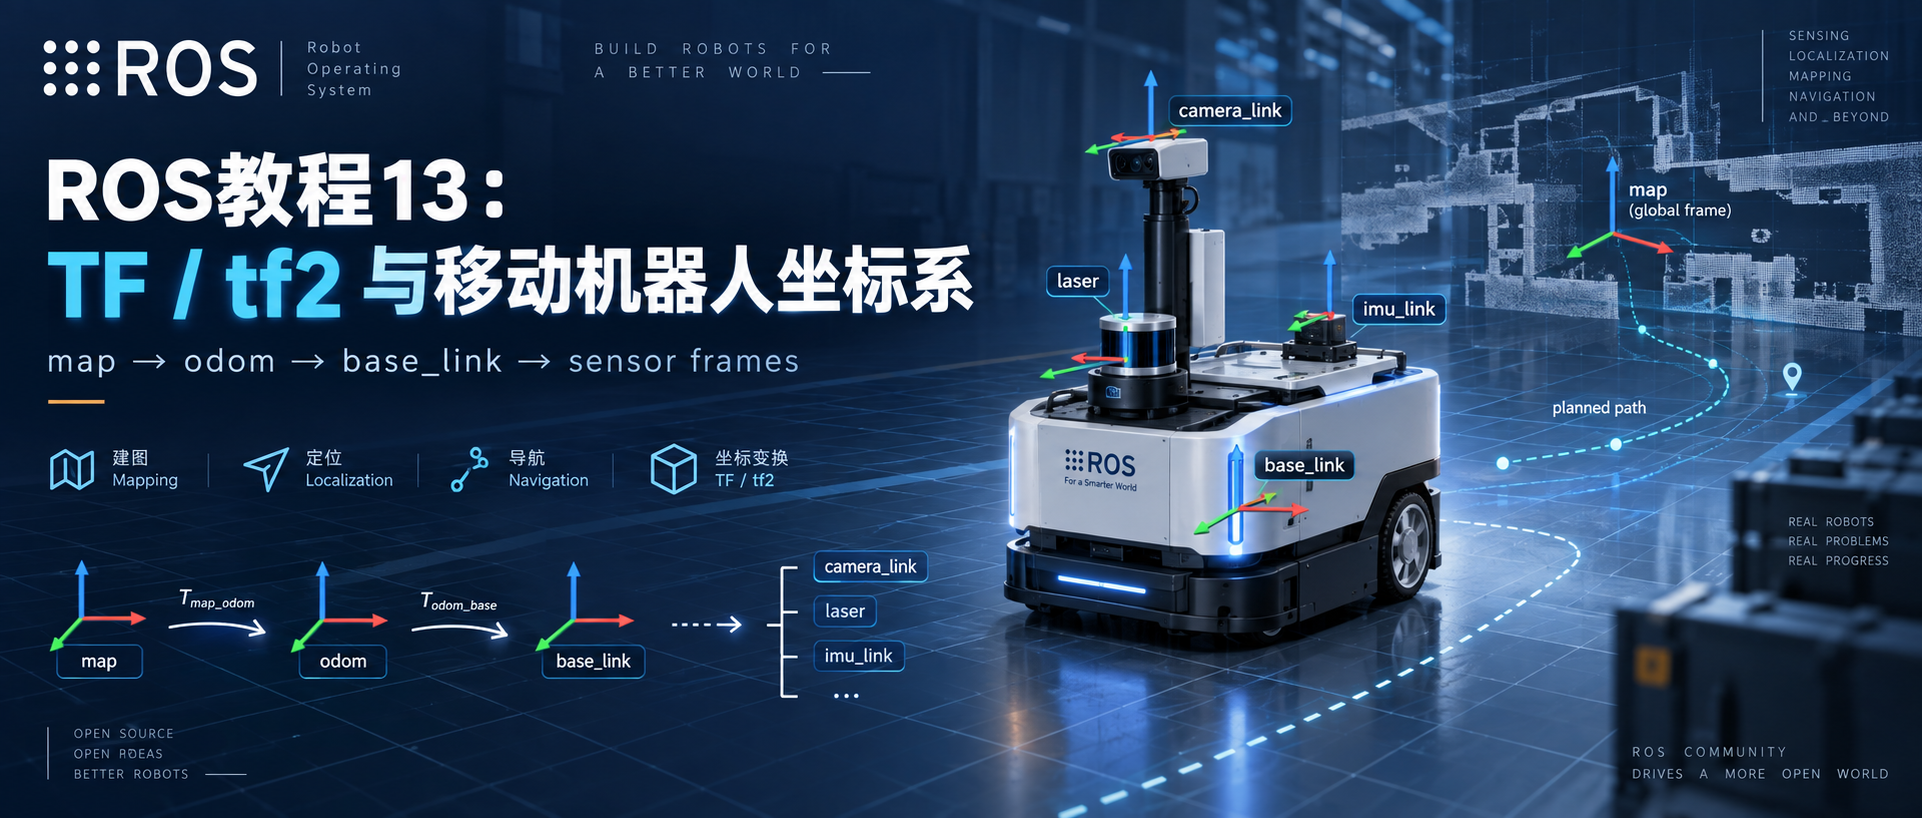
ROS教程13:TF / tf2 与移动机器人坐标系——从坐标变换原理到 BufferCore、时间缓存与 map→odom→base_link→sensor
摘要:从第 12 章的 Odometry 与 Imu 出发,解释 odom 含义、刚体变换数学、tf2 内部缓存与查询算法,并用实验建立移动机器人 TF tree。
@[toc]
第 12 章已经把差速底盘的数据整理成 ROS 能理解的标准消息:
1 | /cmd_vel |
其中已经出现过几个很重要的字符串:
1 | odom |
例如 /odom 中写了:
1 | header.frame_id = odom |
/imu/data_raw 中写了:
1 | header.frame_id = imu_link |
但到第 12 章结束为止,这些名字仍然只是消息里的 frame 标识。
消息写了 frame_id,不代表系统中已经存在一条可以查询的 TF。
阶段 C 从这里开始。
这一章不研究 SLAM、AMCL、costmap 和 planner,也不提前把 URDF、robot_state_publisher 塞进来。主线只有一条:
1 | 为什么机器人需要 TF |
最终建立后续 Navigation 都依赖的坐标链:
1 | map |
本章工程继续使用:
1 | /workspace/ros_ws/src/ros1_driver_lab |
1. 先把本章最终要得到的 TF tree 看清楚
运行本章实验后,目标不是“看到几个 Topic”,而是建立这样一棵坐标树:
1 | graph TD |
四类 frame 的职责不同:
1 | map |
这条树后面会被很多模块共同消费:
1 | robot_localization |
如果树本身断了,或者某一条变换在消息对应的时间不存在,上层算法即使 Topic 正常也可能完全不能工作。
所以阶段 C 的第一件事不是研究 planner,而是把 TF 建立正确。
2. odom 到底是什么:先把 /odom Topic、odom frame 和 odom -> base_link 分开
odom 是 odometry 的缩写。
在 ROS 移动机器人语境里,常见中文可以写成:
1 | odometry |
工程里经常口头说“odom TF”,但它不是一个严格定义的单独消息或算法名称。通常真正指的是:
1 | odom -> base_link |
也就是:
里程计坐标系到机器人基座坐标系的坐标变换。
这里必须区分三个概念。
2.1 /odom:一个 Topic
第 12 章发布的是:
1 | /odom |
消息类型:
1 | nav_msgs/Odometry |
它携带:
1 | header.stamp |
所以 /odom 是一条状态数据通路。
2.2 odom:一个 frame 名称
消息里:
1 | header.frame_id = odom |
这里的 odom 是坐标系名称。
它不是 Topic,也不是 Node,更不是一个“里程计算法对象”。
2.3 odom -> base_link:一条坐标变换关系
当 TF tree 中存在:
1 | odom |
它表达:
当前时刻,机器人机体坐标系
base_link相对于里程计坐标系odom的位置和姿态。
如果机器人从启动位置沿 +x 方向前进 2 m,可以粗略理解为:
1 | odom 原点 |
但这条 TF 不等于 /odom Topic。
本章后面会故意用两个 Node 把它们拆开:
1 | chassis_driver_node |
就是为了避免把“状态消息”和“坐标树关系”混成同一个概念。
3. ROS 里为什么一定需要坐标系
假设激光雷达测到一个障碍物:
1 | x = 2.0 m |
这两个数字本身没有完整意义。
必须同时知道:
1 | 相对于谁? |
如果它是在 laser_link 中:
1 | 障碍物位于雷达前方约 2 m、左侧约 0.3 m |
但 costmap 最终可能要把这个点放到 map 或 odom 中。
于是必须存在:
1 | laser_link |
也就是能够把:
1 | P_laser |
转换成:
1 | P_map |
这就是 TF 系统存在的核心原因。
TF 不是单独给“机器人姿态”服务的,它解决的是:
系统里所有带坐标语义的数据,如何在不同 frame 之间建立可查询、带时间的空间关系。
4. 先统一坐标轴:REP-103
ROS 移动机器人常见坐标约定来自 REP-103。
机体坐标系默认遵循右手系:
1 | +x forward 前 |
因此二维移动机器人通常约定:
1 | +x:向前 |
这和第 12 章使用的差速底盘约定保持一致。
例如:
1 | linear.x > 0 -> 向前 |
这不是一个“代码风格”问题。
如果真实硬件采用不同轴向,却没有在 Driver 或 TF 层正确转换,后面会出现非常典型的现象:
1 | 里程计向前走,RViz 中却向后 |
官方规范:
本章只使用移动底盘最基本的:
1 | x forward |
相机 optical frame、地理坐标 ENU/NED 等特殊约定留到真正需要它们的章节。
5. map、odom、base_link 为什么不能混成一个 frame
REP-105 定义了移动机器人常见 frame 的语义。
官方规范:
4.1 base_link:跟着机器人本体走
base_link 固连在机器人底盘上。
可以把它理解成:
1 | 机器人自己的坐标原点 |
对于二维 AGV,本章继续采用:
1 | +x 前 |
机器人无论开到地图哪里,在自己的 base_link 中仍然位于:
1 | x = 0 |
因为 frame 本身就跟着机器人移动。
4.2 odom:连续,但允许漂移
odom 是一个 world-fixed frame。
它最大的特征不是“绝对准确”,而是:
1 | 连续 |
轮式里程计可能因为:
1 | 轮径误差 |
逐渐漂移。
因此:
1 | odom -> base_link |
通常会随着机器人运动连续变化,但长期可能越来越偏。
这也是为什么局部控制常喜欢连续的 odom:
1 | 短时间运动平滑 |
4.3 map:全局一致性优先,可以发生离散修正
map 也是 world-fixed frame。
它关心的是:
1 | 机器人在整个地图中的全局位置 |
SLAM 闭环、AMCL 重定位或其它全局定位来源可能修正机器人在地图中的位置。
因此:
1 | map -> odom |
可以发生修正。
这条修正把:
1 | 短期连续但会漂移的 odom |
挂到:
1 | 全局更一致的 map |
下面这句话非常重要:
1 | odom 追求局部连续 |
所以不能简单地问:
map 和 odom 哪个“更准”?
它们解决的是不同问题。
4.4 为什么标准树是 map -> odom -> base_link
组合起来就是:
1 | map |
于是机器人的全局位姿可以理解成两部分:
1 | 全局校正 |
后面学习 robot_localization、SLAM、AMCL 和 move_base 时,这个分层会反复出现。
6. TF 的数学本质:一个带时间戳的三维刚体变换
TF 本身不是定位算法,也不会凭空算出机器人在哪里。
从数学上看,一条 TF 的核心只有两部分:
1 | Translation |
在 ROS 消息里通常对应:
1 | geometry_msgs/TransformStamped |
旋转使用 Quaternion,也就是四元数。
因此可以先建立:
1 | Transform = Translation + Rotation |
对于一般三维机器人,它属于三维刚体变换;对于二维 AGV,虽然实际主要运动自由度通常只有:
1 | x |
ROS TF 仍然使用完整三维表达,只是常见情况下:
1 | z = 0 |
6.1 parent -> child 到底表示什么
假设消息里:
1 | header.frame_id = odom |
工程图通常画成:
1 | odom -> base_link |
它描述的是:
base_link相对于odom的位姿。
同一份变换也可以拿来把 base_link 中的一个点转换到 odom:
1 | p_odom = R_odom_base * p_base + t_odom_base |
其中:
1 | R_odom_base |
这条公式是后面所有 TF 链式组合的基础。
6.2 为什么 tf2 可以自动求反方向
系统只需要发布:
1 | odom -> base_link |
不应该再让另一个 Node 同时发布:
1 | base_link -> odom |
因为数学上反方向可以直接由逆变换得到:
1 | T_base_odom = inverse(T_odom_base) |
对于刚体变换,旋转部分求逆就是:
1 | R^-1 = R^T |
平移也要在逆旋转后重新计算,而不是简单把 x/y/z 改成负数。
6.3 为什么没有直接发布 map -> laser_link 也能查到
假设树里只有:
1 | map -> odom |
那么:
1 | T_map_laser |
所以 TF 的核心能力不是“保存所有 frame 两两之间的结果”,而是:
保存最小的父子关系,再按查询要求做求逆和链式组合。
这也是为什么移动机器人只需要维护一棵语义清楚的 TF tree,而不是让每个模块都发布所有可能的 frame 组合。
7. TF 的作用边界:它负责坐标变换,不负责产生定位结果
这条边界必须明确。
TF 不负责回答:
1 | 轮子转了多少? |
这些结果来自:
1 | Driver |
TF 负责的是:
1 | 已有 frame 间变换 |
因此可以把 tf2 理解成:
一个“带时间历史的坐标变换管理和查询系统”。
例如雷达驱动只知道:
1 | LaserScan.header.frame_id = laser_link |
定位模块只知道:
1 | map -> odom |
底盘里程计只知道:
1 | odom -> base_link |
整机几何模型只知道:
1 | base_link -> laser_link |
tf2 把这些由不同模块负责的局部关系组织起来,让 costmap、SLAM、RViz 等消费者能够统一查询:
1 | map <- laser_link |
这里的 <- 强调“把 laser_link 中的数据转换到 map”,不要与前面 TF tree 中表示 parent/child 的 map -> odom -> ... 箭头混为一谈。
这就是 TF 在整条 AGV 数据链中的位置。
8. tf2 内部第一步:TransformListener 怎样把 /tf 和 /tf_static 写进 Buffer
ROS1 Noetic 里,本章代码使用:
1 | tf2_ros::Buffer |
二者的职责并不一样。
1 | TransformListener |
从 Noetic transform_listener.cpp 可以看到,Listener 会分别订阅:
1 | /tf |
动态回调和静态回调最终都会进入:
1 | TransformListener::subscription_callback_impl(..., is_static) |
然后逐条调用:
1 | buffer_.setTransform(msg_in.transforms[i], authority, is_static); |
因此数据路径可以概括成:
1 | graph LR |
这里有三个值得注意的内部信息。
8.1 authority 会被一起记录
TransformListener 会从消息事件中取得 publisher 名称作为 authority。
所以 TF 系统不仅知道:
1 | 谁是 parent |
还能够记录最近由哪个发布者提供这条 frame 关系。
这也是 tf2_monitor、frame 调试中能够观察 authority 的基础。
8.2 tf2 内部不是反复拿字符串做整棵树搜索
BufferCore 会把 frame 名映射成内部的 CompactFrameID。
可以把它理解成:
1 | "map" -> ID 1 |
真实 ID 数值由运行时内部映射决定,上面的数字只是说明机制。
这样后续查链、缓存和 parent 关系管理可以主要基于内部 ID 工作。
8.3 每个 child frame 对应自己的变换缓存
TransformStamped 中:
1 | header.frame_id |
BufferCore 会围绕 child frame 管理它到 parent 的变换数据。
动态关系使用时间缓存;静态关系使用静态缓存。
这也是为什么 TF tree 要求一个 child 的父关系保持清晰。如果多个模块同时争抢同一个 child 的 parent/transform,结果不是“自动融合”,而是在破坏 frame ownership。
Noetic 源码入口:
tf2_ros/transform_listener.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2_ros/src/transform_listener.cpptf2/src/buffer_core.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2/src/buffer_core.cpp
9. lookupTransform() 内部算法:查链、取时间点数据、求逆、组合
现在再看本章后面会调用的:
1 | lookupTransform("map", "laser_link", time) |
它不是简单查一个字典:
1 | ("map", "laser_link") -> Transform |
因为系统可能从来没有直接发布过:
1 | map -> laser_link |
Noetic BufferCore::lookupTransform() 的核心会进入:
1 | walkToTopParent(...) |
可以把过程拆成下面几步。
9.1 先确认 target 和 source frame 存在
查询:
1 | target = map |
tf2 先把字符串转换成内部 frame ID。
如果某个 frame 根本不存在,会进入 Lookup 类错误,而不是继续猜测路径。
9.2 time == 0 时先求整条链的 latest common time
如果传入:
1 | ros::Time(0) |
BufferCore 不只是取“某一条边最新的一帧”。
它会寻找 target 与 source 整条可连接路径上都能够成立的:
1 | latest common time |
例如:
1 | map -> odom 最新到 10.50 s |
那么整条链不能假装已经有 10.50 s 的 odom -> base_link。
查询必须以整条链共同可用的时间为准。
9.3 从 source 往根节点走,并累积变换
source 是:
1 | laser_link |
内部会沿 parent 关系向上走:
1 | laser_link |
每经过一个 child,都会从对应缓存中取指定时间的数据,并累积 source 到上层的变换。
9.4 target 也向上走,寻找共同祖先
一般查询不保证 target 恰好就是 source 的祖先。
例如:
1 | base_link |
查询:
1 | imu_link <- laser_link |
source 和 target 都要向上走,最后在:
1 | base_link |
找到共同祖先。
如果两边最终根本不在同一棵树里,就得到 Connectivity 类错误。
9.5 target 一侧需要求逆
源码中的 TransformAccum::finalize() 会对 target 一侧累计结果求逆,再与 source 一侧结果组合。
为了避免“树上的 parent -> child 箭头”和“坐标变换方向”混淆,这里直接用矩阵记号:
1 | T_common_source |
目标是得到:
1 | T_target_source |
因此:
1 | T_target_source |
这就是“target 一侧求逆,再和 source 一侧组合”的数学原因。
9.6 最终返回的是“把 source 数据变换到 target”所需的 Transform
所以:
1 | lookupTransform("map", "laser_link", time) |
最稳妥的阅读方法仍然是:
1 | 把 laser_link 中的数据变换到 map |
这比死记参数顺序更不容易混淆。
源码主线:
1 | BufferCore::lookupTransform() |
10. TimeCache 的算法:不是只存“最新 TF”,而是在时间轴上取值
动态 TF 最重要的内部结构之一是:
1 | TimeCache |
Noetic BufferCore 默认动态缓存时间为 10 秒。
它不是说 TF 只能运行 10 秒,而是:
对动态 transform,默认只保留最近一段历史,供按时间查询和插值。
假设 odom -> base_link 收到:
1 | 10.00 s x = 1.00 |
查询并不总是刚好落在已有 timestamp 上。
10.1 查询恰好命中缓存样本
例如查询:
1 | 10.20 s |
可以直接取得对应 transform。
10.2 查询位于两个动态样本之间
例如查询:
1 | 10.15 s |
缓存中只有:
1 | 10.10 s |
TimeCache::interpolate() 会在两个样本之间进行插值。
平移部分做线性插值;旋转部分使用 Quaternion SLERP,也就是球面线性插值。
可以粗略理解成:
1 | translation: |
源码中的核心动作就是:
1 | translation -> interpolate |
只有相邻样本对应相同 parent frame 时才适合这样插值;parent 关系变化属于不同的拓扑语义,不能当作普通连续运动直接混插。
10.3 查询比缓存最新时间还未来
例如缓存最新:
1 | 10.30 s |
却要求:
1 | 10.80 s |
tf2 没有未来真实运动数据,不能凭空预测机器人未来位置。
于是得到 future extrapolation。
10.4 查询比缓存最早时间还过去
例如 Buffer 当前最早只保留:
1 | 20.00 s |
却查询:
1 | 5.00 s |
历史已经不存在,于是得到 past extrapolation。
所以 extrapolation 的核心不是:
1 | 矩阵算错 |
而是:
拓扑关系可能存在,但请求时间点不在动态 TF 当前可提供的时间范围内。
Noetic API / 源码:
BufferCore::DEFAULT_CACHE_TIME:https://docs.ros.org/en/noetic/api/tf2/html/classtf2_1_1BufferCore.htmlTimeCache:https://github.com/ros/geometry2/blob/noetic-devel/tf2/include/tf2/time_cache.hcache.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2/src/cache.cpp
11. frame_id 只是“这份数据属于哪个 frame”,不是 TF 本身
这是刚接触 ROS TF 时最容易混淆的地方之一。
第 12 章 /imu/data_raw 中已经有:
1 | msg.header.frame_id = imu_frame_id_; |
运行:
1 | rostopic echo -n 1 /imu/data_raw |
可以看到:
1 | header: |
这只表示:
这条 IMU 数据的测量坐标语义属于
imu_link。
它没有告诉 TF 系统:
1 | imu_link 在 base_link 的什么位置? |
同样,第 12 章 /odom 中:
1 | header.frame_id = odom |
表达了 Odometry 消息的坐标语义,但第 12 章代码并没有调用:
1 | tf2_ros::TransformBroadcaster::sendTransform() |
所以只运行第 12 章时:
1 | /odom 有数据 |
并不能推导出:
1 | TF 中一定已经有 odom -> base_link |
因此要把两个概念分开:
1 | frame_id |
上层消费者通常两者都需要。
12. /tf 与 /tf_static:动态关系和静态关系必须分开
TF 数据最终仍然通过 ROS 通信传播。
常见两个 Topic:
1 | /tf |
7.1 /tf:动态变换
例如:
1 | odom -> base_link |
机器人持续运动,所以平移和旋转一直在变。
这种关系要周期性更新。
本章由:
1 | odom_tf_broadcaster |
根据 /odom 持续发布。
7.2 /tf_static:静态变换
例如雷达通过支架固定在底盘上:
1 | base_link -> laser_link |
安装完成后,只要机械结构不变,它的:
1 | x / y / z |
都不随机器人运行而变化。
这种关系属于静态 TF。
本章暂时用:
1 | tf2_ros/static_transform_publisher |
发布。
第 14 章加入 URDF 和 robot_state_publisher 后,机器人自身的大量 fixed joint 会由机器人模型统一管理,不再需要手写一串 static publisher。
13. 谁应该负责哪一条 TF
本章实验刻意给每条边安排明确 authority:
| TF | 本章发布者 | 性质 | 后续真实系统常见 owner |
|---|---|---|---|
map -> odom |
map_to_odom_static |
本章临时静态 | SLAM / AMCL / localization |
odom -> base_link |
odom_tf_broadcaster |
动态 | wheel odom / state estimator |
base_link -> laser_link |
static publisher | 静态 | URDF + robot_state_publisher |
base_link -> imu_link |
static publisher | 静态 | URDF + robot_state_publisher |
这里对 map -> odom 必须特别说明。
本章使用:
1 | 0 0 0 0 0 0 map odom |
只是为了在还没有学习 SLAM / AMCL 时先把树补完整。
它的含义是:
1 | 教学环境暂时假设 map 与 odom 完全重合 |
真实导航系统不能长期把这条关系当成固定恒等变换。
到第 17 章后,这条边会由真正的建图或定位组件负责。
14. 新增 ros1_tf_lab package
项目中新增:
1 | ros_ws/src/ros1_tf_lab/ |
这次没有修改第 12 章 chassis_driver_node.cpp 的核心职责。
仍然保持:
1 | ros1_driver_lab |
这样能清楚区分:
1 | Odometry 消息 |
和:
1 | TF 发布 |
不是同一件事。
15. odom_tf_broadcaster:把 /odom 中的 pose 真正发布成 TF
第 12 章已经发布:
1 | /odom |
其中有:
1 | header.stamp |
所以本章不重新计算一次里程计。
只做映射:
1 | /odom |
核心代码:
1 | void odomCallback(const nav_msgs::Odometry::ConstPtr &msg) |
最重要的不是 API,而是没有重新创建一个时间:
1 | transform.header.stamp = msg->header.stamp; |
这里故意沿用 /odom 的原始 timestamp。
因为这个 TF 描述的是:
这份 Odometry 所对应的那个时刻,
base_link相对odom在哪里。
如果收到 /odom 后重新写:
1 | transform.header.stamp = ros::Time::now(); |
就等于把同一份状态强行改成“现在发生的”。
当系统存在采集、计算、排队和传输延迟时,这会破坏时间一致性。
后面真正进入传感器融合后,这个问题会更加明显。
16. 为什么本章没有让 Driver 自己顺手发布 TF
真实项目中当然可以让底盘 Driver 同时发布:
1 | /odom |
很多驱动也确实这样做。
但本章故意拆成两个 Node:
1 | chassis_driver_node |
原因是当前学习目标不是设计最终产品架构,而是把两个契约分开看清楚:
1 | nav_msgs/Odometry |
负责携带状态估计结果和 covariance;
1 | geometry_msgs/TransformStamped |
进入 TF tree,负责 frame 之间的空间关系。
等理解清楚以后,真实项目是否由一个 Node 同时发布两者,再按项目架构决定。
17. 静态传感器 TF:安装位置也是数据契约
tf_lab.launch 中暂时定义:
1 | <node pkg="tf2_ros" |
表示:
1 | laser_link 相对 base_link: |
这里的机械安装参数不是“为了 TF 看起来完整”。
它直接影响传感器数据最终落到机器人和地图中的位置。
如果真实雷达向前偏 25 cm,却错误配置成:
1 | x = 0 |
那么所有激光点转换到 base_link 时都会整体错位 25 cm。
后面的 costmap、SLAM 和定位都只能基于错误几何关系继续计算。
所以:
静态 TF 也是 Driver / 整机集成数据契约的一部分。
第 14 章会把这种几何关系迁移到 URDF。
18. Docker Image 增加 tf2 工具
Dockerfile 新增:
1 | ros-noetic-tf2-ros |
tf2_ros 提供本章使用的 broadcaster、listener 和命令行工具;tf2_tools 提供 frame tree 可视化工具。
重新构建 Image,在 Ubuntu Host 执行:
1 | cd /home/wdfk/share/ros1-docker |
进入 Container:
1 | docker compose exec ros1-dev bash |
19. 构建本章 package
Container 中执行:
1 | cd /workspace/ros_ws |
然后:
1 | source /workspace/ros_ws/devel/setup.bash |
如果当前 shell 没有重新 source,roslaunch 可能找不到新 package。
验证:
1 | rospack find ros1_tf_lab |
预期:
1 | /workspace/ros_ws/src/ros1_tf_lab |
20. 一条 launch 同时启动 Driver 和 TF 实验
执行:
1 | roslaunch ros1_tf_lab tf_lab.launch |
这个 launch 会启动:
1 | chassis_driver_node |
数据关系是:
1 | flowchart LR |
注意这里没有画 SLAM、AMCL 和 move_base。
因为第 13 章只验证 TF 机制本身。
21. 先证明 /odom 和 TF 是两条不同的数据通路
另开一个终端,进入 Container 后:
1 | source /workspace/ros_ws/devel/setup.bash |
先看 /odom:
1 | rostopic echo -n 1 /odom |
应能看到:
1 | header.frame_id: odom |
再看:
1 | rostopic info /tf |
应能在 Publisher 中看到:
1 | /odom_tf_broadcaster |
然后:
1 | rostopic echo -n 1 /tf |
可以看到 tf2_msgs/TFMessage 中包含动态:
1 | odom -> base_link |
再看静态:
1 | rostopic info /tf_static |
可以看到 static publisher。
这时应该建立一个非常明确的认识:
1 | /odom |
它们互相关联,但不是同一个 Topic,也不是同一种消息职责。
22. 用 tf2_echo 直接查询 frame 之间的关系
执行:
1 | rosrun tf2_ros tf2_echo map laser_link |
这里不是查询:
1 | map -> laser_link 这条边是否直接存在 |
而是要求 tf2 沿整棵树计算:
1 | map |
组合之后得到:
1 | laser_link 相对于 map 的变换 |
机器人移动后,虽然:
1 | base_link -> laser_link |
本身是静态的,但:
1 | odom -> base_link |
一直变化,因此最终:
1 | map <- laser_link |
也一直变化。
这就是 TF tree 的价值:
消费者不需要每个模块都自己手写一遍矩阵链乘,只要系统中的 frame tree 正确,tf2 就能按目标 frame 和源 frame 查询组合后的变换。
23. lookupTransform(target, source, time) 到底怎么读
本章查询节点调用:
1 | const geometry_msgs::TransformStamped transform = |
默认:
1 | target_frame = map |
也就是:
1 | lookupTransform("map", "laser_link", ...) |
最实用的记法是:
把
laser_link中的数据转换到map,需要什么变换?
也就是:
1 | source = laser_link |
返回的 TransformStamped 会对应:
1 | header.frame_id = map |
不要因为 TF tree 图通常从 parent 画到 child,就把 lookupTransform() 的参数顺序反过来记。
API 文档:
24. 为什么 TF 不只是“坐标关系”,还必须带时间
假设机器人以:
1 | 1 m/s |
向前运动。
雷达在:
1 | t = 10.0 s |
采到一帧数据。
但 ROS Node 到:
1 | t = 10.2 s |
才处理这帧激光。
如果用:
1 | t = 10.2 s |
时的机器人位姿去转换:
1 | t = 10.0 s |
采集的障碍物,那么 0.2 秒内机器人已经移动:
1 | 0.2 m |
点云/激光位置就会出现系统性错位。
所以正确的数据链应该是:
1 | 传感器数据 header.stamp = T |
这就是为什么 TF Buffer 不只保存“最新姿态”,而是保存一段动态变换历史。
Noetic tf2::BufferCore 默认动态缓存时间为 10 秒。
官方 API:
这 10 秒不是说“系统最多只能运行 10 秒”,而是:
对动态 TF,Buffer 默认保留最近一段历史供时间查询和插值使用。
静态 TF 不属于同一种持续变化的历史缓存语义。
25. ros::Time(0):查询“最新共同可用时间”
本章 tf_query_node 默认:
1 | query_mode: latest |
代码返回:
1 | return ros::Time(0); |
在 tf2 查询中,时间 0 表示:
1 | 使用可获得的最新变换 |
对于一条多级链:
1 | map -> odom -> base_link -> laser_link |
真正有意义的是整条链都能成立的最新时间。
默认运行:
1 | roslaunch ros1_tf_lab tf_lab.launch |
日志会持续看到类似:
1 | TF OK map <- laser_link stamp=... |
这适合回答:
现在系统里最新可以得到的
map <- laser_link是什么?
但它不能替代传感器处理时的精确 timestamp 查询。
26. 精确时间查询:now + offset
本章为了让时间问题可观察,增加:
1 | query_mode: now |
当 query_mode=now 时:
1 | return ros::Time::now() + ros::Duration(query_offset_sec_); |
这表示:
1 | 明确要求某一个具体时间点的变换 |
运行:
1 | roslaunch ros1_tf_lab tf_lab.launch query_mode:=now query_offset_sec:=0.0 |
这时查询的是:
1 | 当前时间 |
因为动态 odom -> base_link 是按 20 Hz 左右发布,查询线程和 broadcaster 并不是完全同步的,所以“现在”可能刚好比 Buffer 中最新动态 TF 更靠未来一点。
这也是工程里常见的时间竞争:
1 | 消费者已经拿到 now |
是否成功取决于:
1 | 发布频率 |
所以处理真实传感器时,应优先使用消息自己的:
1 | header.stamp |
而不是习惯性把所有查询都写成 ros::Time::now()。
27. 主动制造 Future Extrapolation
现在把查询时间故意放到未来:
1 | roslaunch ros1_tf_lab tf_lab.launch \ |
含义:
1 | 当前是 T |
系统不可能提前知道机器人未来半秒实际在哪里。
所以通常会看到:
1 | TF ExtrapolationException: ... |
tf2::ExtrapolationException 的定义就是:
请求的变换需要超出当前缓存可提供的时间范围进行外推。
官方 API:
因此 Future Extrapolation 不应该简单翻译成:
1 | TF 坏了 |
更准确的理解是:
1 | frame 关系可能存在 |
28. 主动制造 Past Extrapolation
动态 TF Buffer 默认只保存有限历史。
可以直接请求很久以前:
1 | roslaunch ros1_tf_lab tf_lab.launch \ |
本章 Buffer 刚启动时,本来就没有 20 秒前的历史;即使运行时间足够长,默认动态历史窗口也不是无限的。
因此会遇到过去方向的 extrapolation。
这类问题在 rosbag 回放、跨机器时间不一致、设备 timestamp 使用错误时尤其常见。
看到错误时要先问:
1 | 请求的时间是什么? |
而不是先改 TF tree 名称。
29. timeout 解决不了“真正不存在的未来”
本章查询还给了:
1 | ros::Duration(timeout_sec_) |
默认:
1 | timeout_sec: 0.05 |
它的意义是:
1 | 短时间等待所需 TF 到达 |
例如:
1 | 传感器消息刚到 |
稍微等待可能就能成功。
但如果要求:
1 | T + 0.5 s |
而 timeout 只有:
1 | 0.05 s |
显然不可能等到那份未来数据。
即使把 timeout 改成很大,也不能把错误的 timestamp 契约自动修好。
所以 timeout 是:
1 | 等待机制 |
不是:
1 | 时间错误修复机制 |
30. LookupException、ConnectivityException、ExtrapolationException 分别在说什么
本章代码没有只 catch 一个模糊错误,而是分别处理:
1 | catch (const tf2::LookupException &ex) |
它们对应的排查方向不一样。
25.1 LookupException
典型含义:
1 | 请求的 frame 根本没有进入 Buffer |
例如把配置改成:
1 | source_frame: laser_typo |
系统中从来没有这个 frame,就应该先检查:
1 | frame 名是否拼错 |
25.2 ConnectivityException
典型含义:
1 | 两个 frame 都存在 |
例如真实工程里出现两棵孤立树:
1 | map -> odom -> base_link |
此时 map 和 camera_link 都存在,但中间没有路径。
应该检查的是:
1 | 父子 frame 配置 |
25.3 ExtrapolationException
典型含义:
1 | 拓扑关系可以成立 |
排查重点转成:
1 | timestamp |
这三类错误如果混成一句“TF 查不到”,很容易走错排查方向。
31. tf2_monitor 看的是时间健康度,不只是 frame 名
执行:
1 | rosrun tf2_ros tf2_monitor map laser_link |
它能帮助观察:
1 | frame chain |
这对 AGV 很重要。
因为实际现场常见的并不是:
1 | 完全没有 TF |
而是:
1 | TF 有 |
这些问题在 tf2_echo 中可能只表现为偶尔失败,但在 monitor 中更容易看到趋势。
32. 用 view_frames.py 把整棵树画出来
在一个可写目录执行:
1 | cd /workspace |
工具会监听一段时间的 TF,然后生成:
1 | frames.pdf |
本章正常情况下应该能看到:
1 | map |
如果出现:
1 | 两个独立根节点 |
或者某个传感器 frame 单独漂在一边,就应该先修 TF tree,再继续 Navigation。
Graphviz 已经包含在本项目 Docker Image 中,所以 view_frames.py 可以直接生成 PDF。
33. 为什么一个 child frame 不应该同时被多个模块争抢
假设系统里同时有两个模块都发布:
1 | odom -> base_link |
例如:
1 | wheel_odom_node |
两者给出的值不完全一样。
那么 TF 消费者看到的实际上是竞争的 authority。
这不是“融合”。
真正的融合应该发生在状态估计器内部:
1 | wheel odom ----\ |
然后:
1 | 只有融合后的 owner 发布最终 odom -> base_link |
后面进入第 16 章时,这条原则会非常关键。
如果不先建立 TF authority 概念,很容易出现:
1 | Driver 发布一份 TF |
这种问题不是滤波器参数调得不好,而是 frame ownership 本身错误。
34. Odometry 和 TF 应该保持哪些一致性
本章 odom_tf_broadcaster 故意直接使用 /odom:
1 | header.frame_id |
因此正常情况下:
1 | /odom 中: |
在同一个 timestamp 上应该描述同一份机器人状态。
重点是一致:
1 | frame 一致 |
如果 /odom 写:
1 | child_frame_id = base_link |
但 TF 却发布:
1 | odom -> base_footprint |
并不是一定错误,但必须明确系统中:
1 | base_footprint -> base_link |
由谁提供,以及消费者到底使用哪个 base frame。
本系列当前保持最小模型:
1 | odom -> base_link |
暂时不增加 base_footprint。
35. 传感器 frame_id 和静态 TF 必须对得上
第 12 章 IMU 发布:
1 | frame_id = imu_link |
本章静态 TF 也建立:
1 | base_link -> imu_link |
这两者是配套关系。
如果消息写:
1 | imu_link |
但 TF tree 实际只有:
1 | imu_sensor |
对 tf2 来说它们就是两个不同 frame。
不会因为名字“看起来差不多”自动匹配。
以后接真实硬件时,应把下面三部分一起核对:
1 | Driver message header.frame_id |
这就是“Topic 有数据但上层不能消费”的常见来源之一。
36. 为什么后面 costmap 会特别依赖 timestamp + TF
第 15 章才会正式讲 LaserScan 和 Range,这里先只建立因果关系。
假设 /scan:
1 | header.frame_id = laser_link |
costmap 想把扫描数据放到自己的 global frame 中,就需要:
1 | T 时刻的 |
如果 Topic 正常:
1 | rostopic hz /scan |
也有稳定频率,但 TF 在时间 T 不可用,costmap 仍然可能丢弃这帧数据。
所以以后看到:
1 | 有 /scan |
不能只继续查雷达驱动。
数据链应该向后检查:
1 | /scan |
这就是阶段 C 要建立的“故障传播”思路。
37. 本章配置文件为什么只有几个参数
config/tf_lab.yaml:
1 | target_frame: map |
没有加入几十个 TF 参数,因为当前实验只验证两个维度:
1 | 空间关系 |
每个参数都对应一个明确问题。
target_frame
希望把数据转换到哪个 frame。
source_frame
数据原本属于哪个 frame。
query_mode
选择:
1 | latest |
还是:
1 | now |
query_offset_sec
人为把查询时间移动到:
1 | 过去 |
timeout_sec
允许查询等待 TF 到达的时间。
这几个参数已经足够把 tf2 时间模型跑清楚。
38. 一组建议按顺序执行的观察命令
启动:
1 | roslaunch ros1_tf_lab tf_lab.launch |
然后依次执行:
1 | rostopic echo -n 1 /odom |
确认:
1 | odom |
接着:
1 | rostopic echo -n 1 /tf |
确认动态:
1 | odom -> base_link |
再执行:
1 | rostopic echo /tf_static |
本章三条静态边由三个独立的 latched static_transform_publisher 发布。新订阅者连接后会分别收到这些 publisher 保留的最近一条消息,因此不要使用 -n 1 在第一条消息后立即退出。等待看到下面三条静态关系后按 Ctrl+C 结束:
1 | map -> odom |
再执行:
1 | rosrun tf2_ros tf2_echo map laser_link |
确认整条链能够组合查询。
再执行:
1 | rosrun tf2_ros tf2_monitor map laser_link |
开始从“有没有 TF”进入“TF 时间质量如何”。
最后:
1 | cd /workspace |
确认整棵 tree 连通。
这个顺序对应:
1 | 消息契约 |
比一开始只看 RViz 更容易建立故障边界。
39. 用本章实验重新理解 map -> odom -> base_link -> sensor
现在可以把整条数据链分成四层。
第一层:全局校正
1 | map -> odom |
本章只是临时 identity static TF。
后面由:
1 | SLAM / AMCL / localization |
接管。
第二层:局部连续运动
1 | odom -> base_link |
本章来自第 12 章 /odom。
以后也可能来自融合后的状态估计器。
第三层:机器人自身几何
1 | base_link -> sensor frames |
本章用 static publisher。
第 14 章改用:
1 | URDF |
统一管理。
第四层:数据自己的 frame + timestamp
例如:
1 | /imu/data_raw |
或者后面的:
1 | /scan |
消费者根据:
1 | source frame |
向 tf2 查询正确变换。
四层组合起来,才是完整的 ROS 移动机器人坐标数据契约。
40. 第 13 章结束后应该保留的核心判断
这一章不需要记住所有 tf2 API,只需要真正建立下面几条判断。
第一:
1 | frame_id != TF |
消息有 frame 名,不代表 frame tree 已连通。
第二:
1 | 动态 TF 不只是 position/orientation |
第三:
1 | map -> odom |
三类边的 owner 和误差语义不同,不应该随意互换。
第四:
1 | LookupException |
代表不同故障域。
第五:
1 | Topic 有数据 |
只是数据链的第一步。
Navigation 真正能消费还需要:
1 | frame 正确 |
到这里,第 12 章的 Driver 数据第一次真正接进移动机器人坐标链。
下一章进入 URDF / robot_state_publisher / joint_states,不再手工给每个机器人部件写 static publisher,而是研究:
整机 link/joint 的几何模型怎样自动生成
base_link -> sensor / wheel / mechanism这部分 TF tree。
这就是第 14 章的入口。
 微信
- 支付寶